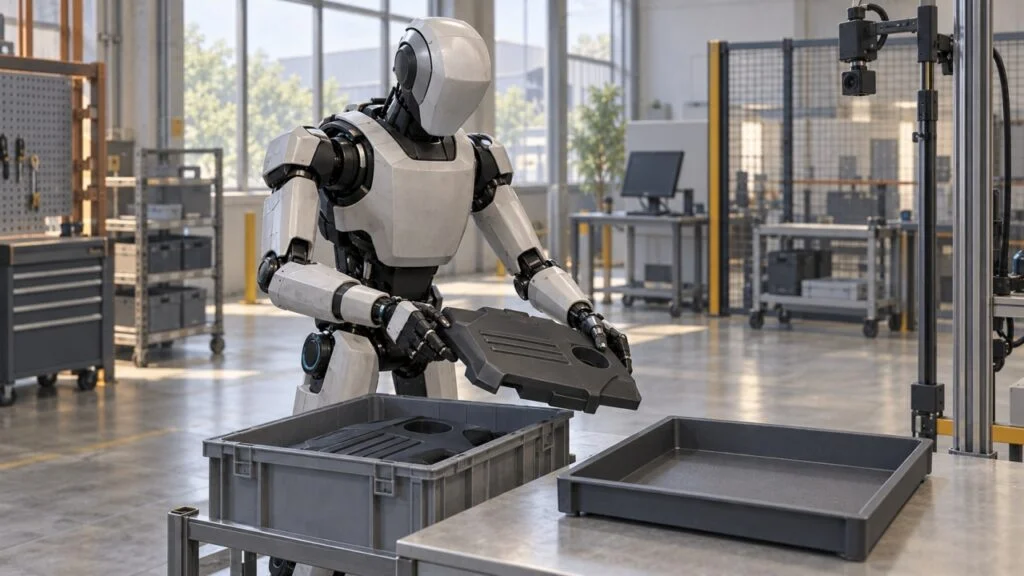
현대차그룹의 휴머노이드 로봇 아틀라스는 산업용 제품을 제조하고, 실제 자동차공장 환경에서 작업을 학습하는 단계에 들어섰다. 개발사인 보스턴다이내믹스는 2026년 9월 21일 미국 현대차그룹 메타플랜트 아메리카(HMGMA)에 마련한 로봇 훈련·검증 시설 RMAC의 운영 현황을 공개했다. 이곳에서 아틀라스는 자동차 부품을 옮기고 조립 순서에 맞게 배치하는 일을 배우고 있다.
아틀라스의 진전을 이해하려면 로봇 자체의 개발, 작업 능력의 검증, 생산라인 투입을 함께 살펴봐야 한다. 사람처럼 움직이는 하드웨어를 만드는 것에서 출발해, 공장의 일을 배우고, 그 일을 여러 현장에서 반복 수행하는 사업으로 넘어가는 과정이다.
① 연구용 로봇에서 산업용 제품으로, 무엇이 달라졌나
현재 아틀라스의 상용화 과정은 2024년 4월 전동식 모델 공개를 주요 출발점으로 삼는다. 보스턴다이내믹스는 기존 연구 과정에서 축적한 균형 제어와 이동·물체 조작 기술을 바탕으로, 산업 현장에 투입할 전동식 휴머노이드 개발을 추진했다.
2025년에는 자동차 부품 정렬 작업을 초기 적용 분야로 정하고 학습과 시험을 진행했다. 같은 해 가을에는 미국 조지아주의 현대차 메타플랜트에서 첫 현장 투입 시험을 실시했다. 연구실에서 만든 동작을 실제 고객의 공장 환경으로 가져간 것이다.
2026년 1월 CES에서는 산업용 제품형 아틀라스를 공개하고 제조 착수를 발표했다. 당시 보스턴다이내믹스는 그해 공급할 물량의 배치처가 현대차 RMAC와 구글 딥마인드 등으로 정해졌으며, 2027년 초 추가 고객으로 확대할 계획이라고 밝혔다.
제품 설계에도 대량생산을 위한 변화가 들어갔다. 회사는 고유 부품 종류를 줄이고 자동차 공급망과 호환되도록 구성품을 설계했다고 설명했다. 현대모비스는 로봇 관절을 움직이는 핵심 구동장치인 액추에이터 공급과 개발 협력에 참여한다. 로봇의 운동 능력에 더해, 반복 생산과 부품 조달을 준비하는 단계로 범위가 넓어진 셈이다.
② 공장에서는 구체적으로 무슨 일을 배우고 있나
초기 핵심 작업은 ‘부품 시퀀싱’이다. 같은 자동차 생산라인에서도 차종과 사양에 따라 필요한 부품이 달라진다. 조립 작업자가 필요한 부품을 바로 집을 수 있도록, 들어오는 차량 순서에 맞춰 부품을 미리 배열하는 일이다.
보스턴다이내믹스가 공개한 시험 사례에서는 협력사 용기에 종류별로 담겨 있는 엔진커버를 꺼내 운반대에 정해진 순서로 배치한다. 겉으로 보면 집어서 옮기는 단순한 동작이지만, 로봇이 처리해야 할 문제는 복합적이다.
용기 안쪽은 어둡거나 벽에 가려져 있을 수 있다. 부품은 낮은 곳과 높은 곳에 놓이고, 종류에 따라 모양과 무게가 달라진다. 로봇은 물체를 인식하고 잡는 위치를 정한 뒤, 운반 과정에서 놓치지 않고 목적지에 정확하게 넣어야 한다. 집기나 삽입에 실패했을 때 이를 알아차리고 다시 시도하는 능력도 필요하다.
이 작업을 초기 과제로 삼은 이유는 범용 로봇에 필요한 능력과 공장에서 필요한 일이 겹치기 때문이다. 부품을 보고, 집고, 옮기고, 배치하는 과정이 안정화되면 다른 부품과 작업으로 적용 범위를 넓힐 기반이 생긴다. 반복적으로 몸을 굽히거나 무거운 부품을 옮기는 작업 부담을 줄이는 것도 회사가 제시한 도입 목적이다.
③ 힘과 유연성에 더해, 오래 일하고 쉽게 정비하도록 설계했다
산업용 아틀라스의 공개 사양에는 공장 작업을 겨냥한 특징이 나타난다.
| 항목 | 보스턴다이내믹스 공개 사양 |
|---|---|
| 관절 자유도 | 56자유도 |
| 도달 범위 | 최대 2.3m |
| 취급 하중 | 순간 최대 50kg, 지속 작업 기준 30kg |
| 배터리 | 일반적인 사용 조건에서 약 4시간 |
| 주변 인식 | 촉각 센싱 및 360도 카메라 시야 |
| 방진·방수 | IP67 |
수치는 제조사가 제시한 제품 사양이다. 실제 작업 가능 시간과 처리량은 부품 무게, 이동 거리, 동작 구성 등 적용 조건에 따라 확인해야 한다.
운영 측면에서는 배터리 교체와 정비 방식이 눈에 띈다. 회사 설명에 따르면 아틀라스는 배터리 교체 장소로 이동해 3분 이내에 스스로 배터리를 바꾸도록 설계됐다. 팔다리 모듈도 현장에서 5분 이내에 교체할 수 있도록 구성했다.
소프트웨어 ‘오빗(Orbit)’을 통해 제조실행시스템(MES)이나 창고관리시스템(WMS)과 연결하는 기능도 제공한다. 공장에서 어떤 작업을 해야 하는지 지시받고, 수행 상황과 로봇 상태를 관리하는 데 필요한 부분이다.
이러한 설계의 사업적 의미는 가동 중단 시간을 줄이는 데 있다. 로봇을 도입한 공장은 작업 능력뿐 아니라 충전, 고장, 정비에 얼마나 시간이 드는지도 함께 계산해야 한다.
④ 작업을 배우는 방식과 구글 딥마인드의 역할
보스턴다이내믹스는 아틀라스의 행동을 학습시키는 데 시뮬레이션 기반 강화학습과 사람이 원격조작으로 보여주는 시범 등을 함께 활용한다고 설명한다. 주변과 물체를 인식하는 기술, 잡는 동작, 몸 전체의 균형 제어를 결합하는 방식이다.
2026년 1월 발표한 구글 딥마인드와의 협력은 여기에 작업 이해와 학습 능력을 더하려는 시도다. 양사는 제미나이 로보틱스 기반 모델과 아틀라스를 결합해 자동차 제조를 시작으로 다양한 산업 작업을 수행하도록 공동 연구하겠다고 밝혔다.
협력의 핵심은 로봇이 보는 장면과 주어진 지시를 실제 행동으로 연결하는 능력이다. 물체와 작업 환경이 달라질 때마다 모든 동작을 별도로 설계해야 한다면 적용 비용이 커진다. 새로운 상황에서도 기존에 배운 능력을 활용하도록 만드는 것이 이 연구의 방향이다.
현장 훈련 시설은 이 과정에서 중요한 역할을 한다. 실제 용기와 부품, 작업 공간에서 발생하는 실패를 수집하고 수정할 수 있기 때문이다. KSL은 RMAC의 의미를 로봇이 수행할 수 있는 작업을 늘리는 것과 함께, 반복적으로 실패하는 조건을 줄이는 기반을 확보하는 데서 찾는다.
⑤ 2028년 공장 투입까지 어떤 단계가 남았나
현대차는 8월 CEO 인베스터 데이에서 RMAC가 6월 운영을 시작했다고 설명했다. 보스턴다이내믹스의 9월 발표에서는 현재 1단계 시설이 운영 중이며, 2027년 약 10배 규모의 시설로 이전·확장한다고 밝혔다.
생산라인 적용 계획은 단계적으로 제시됐다. 2028년부터 HMGMA의 부품 시퀀싱 공정에 투입하고, 2030년에는 부품 조립으로 적용 범위를 확대한다는 구상이다. 현대차그룹은 기술 검증, 운영 준비, 사업상 필요에 따라 확대를 추진한다고 설명했다. 제품형 로봇의 제조와 현장 훈련을 먼저 진행하고, 검증된 작업부터 생산 공정에 넣는 순서다.
규모와 관련해서는 두 숫자를 구분할 필요가 있다. 9월 발표에서 그룹이 제시한 아틀라스 배치 계획은 향후 수년에 걸쳐 현대차·기아의 글로벌 공장에 2만5,000대를 도입하는 것이다. 별도로 미국에는 연간 로봇 3만 대를 생산할 수 있는 시설을 마련할 계획이다.
2만5,000대는 향후 아틀라스 배치 규모이고, 연간 3만 대는 계획된 로봇 생산능력이다. 현재 설치 대수나 판매 실적을 나타내는 숫자는 아니다.
⑥ 현대차는 공장 자동화와 외부 판매를 함께 준비한다
현대차그룹의 구상에는 두 가지 사업 경로가 있다. 자체 공장에서 로봇을 활용해 제조 경쟁력을 높이는 경로와, 검증된 로봇을 다른 기업에 공급하는 경로다.
내부 공장은 초기 고객이면서 학습 장소가 된다. 어떤 작업이 힘들고 반복적인지, 기존 자동화가 어려웠던 이유는 무엇인지, 생산 흐름에 맞추려면 어느 수준의 정확도와 속도가 필요한지를 실제 현장에서 확인할 수 있다. 그룹은 이러한 제조 기반과 보스턴다이내믹스의 로봇 기술을 결합하는 것을 로봇 사업의 핵심 전략으로 제시했다.
외부 시장으로 나갈 접점도 준비하고 있다. 보스턴다이내믹스는 기존 스팟·스트레치 고객들과 자동차 외 산업에서 아틀라스의 활용 사례를 탐색하고, 2027년 데이터 수집과 훈련을 확대하는 방안을 논의하고 있다고 밝혔다.
현대차 경영진은 로봇 판매에 기존 딜러망을 활용할 가능성도 언급했다. 현대캐피탈은 로봇 판매 금융의 실행 가능성을 검토하고 있다. 아직 확정된 판매·금융 체계는 아니지만, 개발과 생산을 넘어 유통과 구매 지원까지 사업 범위를 검토하고 있다는 의미다.
⑦ 다음 성과는 작업의 반복성과 도입 경제성에서 드러난다
앞으로의 진전을 판단할 때 KSL이 주목하는 것은 공장 운영에 미치는 효과다.
첫째는 필요한 속도로 작업을 반복할 수 있는가다. 부품을 정확히 옮기는 능력이 있어도 다음 공정이 요구하는 시간 안에 공급하지 못하면 생산 흐름에 맞추기 어렵다.
둘째는 작업 중 사람의 도움이 얼마나 필요한가다. 용기가 바뀌거나 부품이 예상과 다르게 놓였을 때 스스로 대응하는 범위가 넓어질수록 한 사람이 관리할 수 있는 로봇 수도 늘어날 여지가 있다.
셋째는 새로운 작업과 공장으로 확대하는 비용이다. 같은 로봇을 다른 부품에 적용할 때마다 긴 재학습과 설비 변경이 필요하다면 확산 속도가 느려질 수 있다. 구매비뿐 아니라 설치, 학습, 정비, 운영 인력을 포함한 전체 비용을 살펴봐야 하는 이유다.
이 항목들은 공개된 계획과 작업 특성을 바탕으로 정리한 KSL의 평가 기준이다. 현재 검토한 공식 자료에는 아틀라스의 공장별 장기 가동률, 사람의 개입 빈도, 실제 도입비 회수 실적이 제시되지 않았다. 향후 현장 적용 결과가 공개되면 기술 진전이 어느 정도의 경제적 효과로 이어지는지 구체적으로 판단할 수 있다.
📝 Editor’s Comment | Perspective
아틀라스의 현재 위치는 산업용 제품화와 공장 내 작업 검증이 함께 진행되는 단계다. 현대차그룹은 로봇을 만들 공급망, 작업을 가르칠 공장, 초기 도입 수요를 연결하고 있다. 이 구조는 기술을 실제 사용 경험으로 발전시킬 기반이라는 점에서 의미가 있다.
그다음 성장의 크기는 한 현장에서 익힌 능력을 얼마나 적은 추가 비용으로 다른 작업과 공장에 적용할 수 있느냐에 달려 있다. 배치 대수가 늘어나는 동안 작업 학습과 운영 비용도 함께 낮아진다면, 자체 공장 자동화와 외부 로봇 판매가 서로를 뒷받침할 수 있다.
따라서 앞으로 살펴볼 변화는 로봇의 동작뿐 아니라 적용 작업의 확대, 반복 운영의 안정성, 고객 현장으로의 확산이다. 아틀라스가 제조업의 새로운 사업으로 자리 잡는 과정은 이 세 가지에서 드러날 것이다.
📢 면책 조항 및 출처 안내
출처: 실제 사용한 공개 자료를 아래에 정리했습니다. 자료 확인일은 2026년 9월 23일입니다.
- Boston Dynamics, “Boston Dynamics Opens Robotics Metaplant Application Center to Train Humanoid Robots for Manufacturing Tasks”, 2026.9.21.
- Boston Dynamics, “Boston Dynamics Unveils New Atlas Robot to Revolutionize Industry”, 2026.1.5.
- Boston Dynamics, “Atlas’ Evolution From Research Robot to Industrial Humanoid”, 공식 개발 경과 자료.
- Boston Dynamics, “Getting Real with Humanoids”, 부품 시퀀싱 작업 설명.
- Boston Dynamics, “Atlas” 및 “Enterprise Robotics, Redefined”, 제품 사양과 운영·정비 설계 설명.
- Boston Dynamics, “Boston Dynamics & Google DeepMind Form New AI Partnership to Bring Foundational Intelligence to Humanoid Robots”, 2026.1.5.
- 현대차그룹, “Hyundai Motor Group Announces AI Robotics Strategy to Lead Human-Centered Robotics Era at CES 2026”, 2026.1.5.
- 현대차그룹, “Hyundai Motor Group’s Statement on Boston Dynamics”, 2026.7.16.
- 현대자동차, “Hyundai Motor Company Charts Profit-Driven Growth Roadmap at 2026 CEO Investor Day”, 2026.8.26.
투자 위험 경고: 이 글은 공개 자료를 바탕으로 KSL이 사실관계와 쟁점을 정리한 정보 제공용 포커스입니다. 본문에 언급된 기업·기관의 계획과 전망은 발표 당시의 판단으로, 실제 결과를 보장하지 않습니다. 특정 증권의 매수·매도를 권하는 내용은 아닙니다. 투자 결정과 그에 따른 책임은 투자자에게 있습니다.
문의: 준수 및 저작권 문의는 ksb220805@gmail.com으로 연락해 주시기 바랍니다.